Eine 360°-Kamera sieht rundherum. Für ein 3D-Modell braucht sie unterschiedliche Aufnahmeorte. Planen Sie einen Bildverband – und beobachten Sie, welche Teile des Objekts sich tatsächlich rekonstruieren lassen.
7 Min. Kernversuch · Vertiefung optionalVorhersagen → verändern → begründen
01 · Vorhersage und Versuch · 4 Minuten
Reicht es, sich auf der Stelle zu drehen?
Starten Sie mit «Nur drehen». Wechseln Sie dann zu «Um das Objekt». Erklären Sie, warum neue Aufnahmeorte die Rekonstruktion ermöglichen.
VIRTUELLER FAHRZEUGPARK · 3D-ANSICHT
Kamerarekonstruiertnicht rekonstruierbar
Ziehen / Pfeiltasten: Ansicht drehen · Goldene Linien: Strahlen zum ausgewählten Punkt
Ihr Aufnahmeplan
Gleiche Weglänge und Geschwindigkeit. Grössere Intervalle liefern weniger Aufnahmeorte.
Wie viel der Dächer wird sichtbar?
Aufnahmen12
Rekonstruierte Modellpunkte0 %
3D-Abweichung zur Sollgeometrie · RMSE—
Was wird hier wirklich berechnet?
Ein kleines synthetisches Objekt aus drei Quadern wird mit einem sphärischen Kameramodell aufgenommen. Für jeden Oberflächenpunkt werden Sichtbarkeit, Verdeckung, Bildmessrauschen und verfügbare Beobachtungen berechnet. Der 3D-Punkt ergibt sich durch Ausgleichung der räumlichen Sehstrahlen (kleinste quadratische Abstände). Strahlen mit weniger als 3° nutzbarem Schnittwinkel liefern hier keinen Punkt. Die Farben zeigen die Abweichung zur bekannten synthetischen Sollgeometrie; orange Punkte weichen mehr als 12 cm ab.
Das ist der Triangulationskern innerhalb von SfM. Die Kameraposen und Zuordnungen sind in diesem Versuch vorgegeben. Ein vollständiges SfM-Verfahren muss sie erst aus den Bildern schätzen und durch Bündelausgleichung gemeinsam verbessern. Dichte Bildzuordnung (MVS) ist ein weiterer Schritt. Die Zahlen sind Ergebnisse dieses Lehrmodells, keine Genauigkeitsmessungen am echten Parkplatz.
02 · Gleicher Punkt, zwei Bilder · 2 Minuten
Was passiert bei einer falschen Zuordnung?
Wählen Sie «Um das Objekt». Verschieben Sie dann die Messmarke in Bild B. Sehen Sie gleichzeitig auf den Bildpunkt, den 3D-Punkt und den Strahlenschnitt.
Panorama A
Panorama B
Die kleinen Bilder sind synthetische 360°-Projektionen derselben Punkte. Die Kreuzmarken markieren eine Korrespondenz. Ein kleiner Strahlabstand allein beweist noch keine richtige Zuordnung – unabhängige Prüfung bleibt nötig.
03 · Ihr reales Praxisbeispiel · optional vertiefen
Vom 360°-Video zum Fahrzeugpark.
Originalmaterial aus «Reference data collection – 360° camera approach». Gebhard Warth, 8. August 2023.
Ausschnitt aus dem äquirektangulären Originalbild; keine perspektivische Entzerrung. Ziehen oder Pfeiltasten verschiebt den Blick.
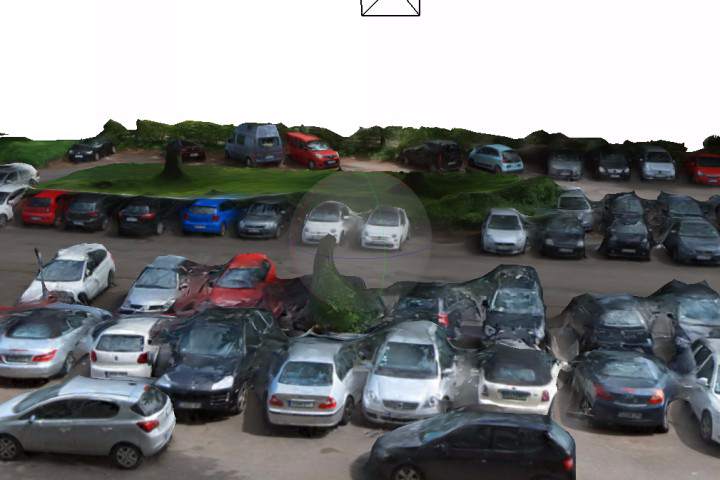
Das tatsächliche Ergebnis im Material: texturiertes 3D-Modell. Dies ist eine Abbildung aus der Präsentation, keine hier neu berechnete Rekonstruktion.
Die Präsentation vergleicht eine, zwei und drei Aufnahmereihen sowie einen Abstand von zwei Sekunden zwischen Frames. Welche Aufnahme spart Feldzeit und erhält trotzdem die benötigte Sichtbarkeit und Qualität?
Eine zusätzliche Reihe schafft andere Blickrichtungen. Mehr Frames am selben Ort schaffen keine räumliche Basis. Mehr Bilddaten sind deshalb nicht automatisch mehr Geometrie.
Was wäre als Nächstes zu prüfen?
Verdeckungen zwischen Fahrzeugen, bewegte Objekte, Reflexionen und Stitchingfehler; dazu Kamerakalibrierung, Zeitabgleich und unabhängige Prüfpunkte. GPS erleichtert den Ortsbezug, ersetzt aber keine Qualitätsprüfung.
Das Deck enthält keine unabhängige metrische Genauigkeitsauswertung. Eine entsprechende Genauigkeit wird hier daher nicht behauptet.
04 · Einordnung · 1 Minute
Wo steckt Structure from Motion?
Der Versuch erklärt die Geometrie. Die vollständige Verarbeitung muss zusätzlich unbekannte Kameraposen und konsistente Zuordnungen bestimmen.
Merkmale & MatchesWiedererkennbare Punkte finden und falsche Zuordnungen geometrisch prüfen.
SfM & BündelausgleichungKameraposen und dünne 3D-Struktur gemeinsam schätzen. Bildresiduen minimieren; Massstab und Bezug benötigen Referenz.
Dichte RekonstruktionOrientierte Bilder für weitere Tiefenmessungen nutzen; Punktwolke und Oberfläche erzeugen.
Prüfung & AnwendungUnabhängige Referenzdaten prüfen. Erst danach Volumen, Veränderung oder Hindernisse beurteilen.
360° ist die Art der Aufnahme, SfM das geometrische Schätzverfahren. Ein äquirektanguläres Panorama braucht ein sphärisches Kameramodell oder geeignete virtuelle Perspektivbilder.
Ergänzender Rechenblick: gemeinsame Ausgleichung in einer Ebene
Die räumliche Ausgleichung erkunden Sie im drehbaren SfM-Labor «Vom Bild zum Raum». Dieser zusätzliche ebene Lehrfall reduziert die Rechnung auf wenige Parameter.
Vertiefung · Echte gemeinsame Ausgleichung im ebenen Lehrfall
Kameras und Punkte finden gemeinsam zusammen.
Die Bildrichtungen bleiben gleich. Gestörte Kameraposen und Objektpunkte werden so verändert, dass ihre vorhergesagten Bildrichtungen besser zu den Beobachtungen passen.
Iterationsschritte0
Bildrichtungs-RMSE—
Abweichung der freien Kamerazentren—
Was dieser kleine SfM-Baustein löst – und was vorgegeben ist
Sechs Kameras beobachten acht Punkte in einer Ebene. Die 48 Bildrichtungen bleiben fest. Ein nichtlinearer Ausgleich (gedämpfte Gauss-Newton-Schritte) schätzt die Positionen und Drehwinkel von vier Kameras sowie die Koordinaten aller acht Objektpunkte gemeinsam. Die Posen von C1 und C2 sind als Referenz festgehalten; damit sind Lage, Drehung und Massstab in diesem synthetischen Beispiel festgelegt.
Die Initialwerte liegen bereits nahe an der Lösung. Merkmalsextraktion, automatische Zuordnung und robuste Initialisierung sind hier nicht enthalten. Vollständiges SfM arbeitet in 3D und kann weitere Kalibrierparameter berücksichtigen. Die bekannten Sollpositionen dienen nur zur Anzeige des Fehlers; sie werden für die freien Kameras und Objektpunkte nicht als Beobachtungen in die Ausgleichung eingeführt.
Fachlicher Anschluss · FHNW Muttenz
Auf Bekanntem aufbauen. Neue Fragen stellen.
Der Mobile-Mapping-Feldkurs 2026 in Lungern verbindet im fünften Semester 360°-Kameras, LiDAR, GNSS/IMU und Passpunkte mit einem Bestandsmodell für die Geh- und Radwegplanung. Unser Versuch greift daraus Aufnahmegeometrie, Verdeckung und Prüfung auf; seine reine Bildrekonstruktion hat andere Eigenschaften als das dortige kombinierte Sensorsystem.
Der Anschluss an Susanne Bleisch: Unsicherheit sichtbar machen und aus einem 3D-Ergebnis eine verständliche, überprüfbare Aussage entwickeln.
Gesellschaftlicher Nutzen
DigitalCities4Us verbindet 3D-Stadtmodelle und Barrierefreiheit. Transferfrage: Welche Genauigkeit braucht es, um eine kleine Schwelle verlässlich zu erkennen?
Dies sind fachliche Anknüpfungspunkte für diese Lehrprobe, keine behauptete Zusammenarbeit oder Unterstützung.